A Controlador PID—Proporcional-Integral-Derivativo— es un elemento clave en el control del proceso industrial. Comparando continuamente una variable de proceso medida con un punto de ajuste objetivo, el controlador PID calcula y aplica ajustes basados en tres términos (proporcional, integral y derivado). Este enfoque de retroalimentación permite una regulación precisa y estable de parámetros como temperatura, presión y velocidad motora. A continuación, desglosamos los componentes del controlador PID, cómo está sintonizado, desafíos comunes y algunas de sus aplicaciones más prevalentes.
1. Elementos PID básicos
1.1 Proporcional (P)
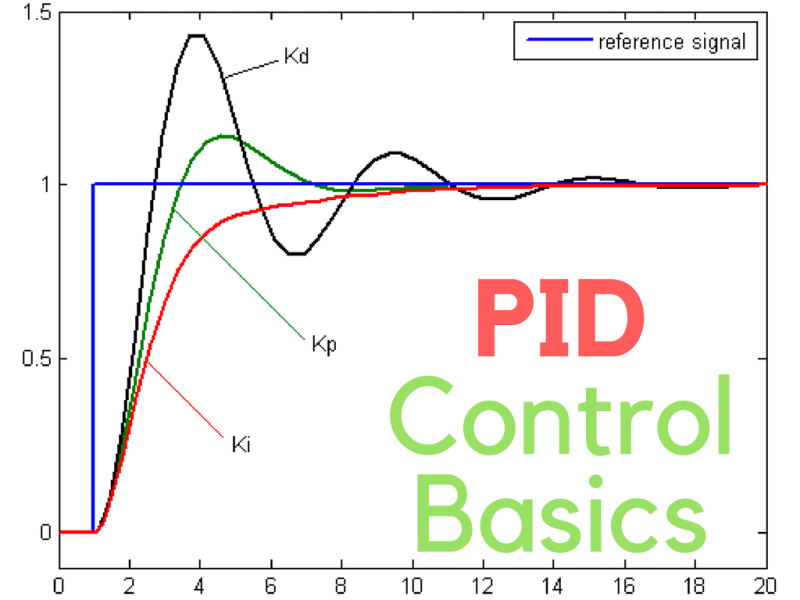
Los P-term produce una salida proporcional al error en tiempo real (la diferencia entre el punto de ajuste y el valor medido). La ganancia proporcional, Kp, determina cómo reacciona agresivamente el controlador. Si Kp es demasiado grande, el sistema puede oscilar. Si es demasiado pequeño, el sistema puede responder lentamente o incurrir en un error de estado estacionario.
1.2 Integral (I)
Los I-term acumula el error con el tiempo y elimina el desplazamiento residual. Al integrar errores pasados, compensa cualquier diferencia persistente entre el punto de ajuste y el valor real. La ganancia integral, Ki, gobierna la velocidad de esta acumulación. La ganancia integral excesiva puede causar rebasamiento o oscilaciones, mientras que la ganancia insuficiente prolonga la corrección de errores de compensación.
Derivado 1.3 (D)
Los D-term anticipa el error futuro reaccionando a la tasa de cambio (loca) de la señal de error. Aplicando una acción correctiva proporcional a la rapidez con que el error está cambiando, la ganancia derivada, KdSin embargo, la ganancia de alta derivada hace que el controlador sea sensible al ruido.
2. Resumen matemático
Un controlador PID calcula la salida de control del siguiente modo:
donde:
- = diferencia entre el punto de referencia y el valor real del proceso
- , , = ganancias proporcionales, integrales y derivadas
3. afinando un controlador PID
Método 3.1 Ziegler–Nichols
Un enfoque clásico implica:
- Deshabilitar I y D: Mantenga sólo el término P activo.
- Aumento Hasta oscilaciones sostenidas: Ajustar hasta que el sistema oscila constantemente.
- Identifique el período de ganancia crítica y oscilación: Etiquete estos parámetros.
- Aplicar Fórmulas Ziegler–Nichols: Calcular , , y de las tablas o directrices estándar.
Aunque es eficaz para la afinación inicial, Ziegler–Nichols a menudo requiere refinamientos para adaptarse a criterios de rendimiento específicos.
3.2 Tuning manual
Una alternativa es ensayo y error:
- Establecer todas las ganancias en cero: Comenzamos desde una línea de base.
- Incremento : Lograr una respuesta razonable.
- Añadir : Eliminar el error de estado estacionario.
- Añadir : Reducir el exceso o oscilaciones si es necesario.
4. Consejos prácticos
- Inicio pequeño: Comience con valores bajos de ganancia para prevenir inestabilidad y observar el comportamiento del sistema.
- Velocidad de equilibrio vs. Superación: Las ganancias elevadas ofrecen respuestas rápidas pero oscilan el riesgo.
- Cuenta para el ruido: El exceso de ganancia derivada puede amplificar el ruido de medición.
- Considere las limitaciones del sistema: Algunos procesos manejan cambios más agresivos que otros.
5. Problemas y soluciones comunes
Oscilaciones del sistema 5.1
Si el bucle oscila, reduzca la ganancia proporcional o ajuste los términos integrales/derivados. Demasiado alta una ganancia desencadena respuestas rápidas que causan inestabilidad.
5.2 Respuesta lenta
para un sistema lento, subir Kp o aumento Ki para ayudar a reducir el desplazamiento más rápido, pero hágalo con cuidado para evitar el rebasamiento.
5.3 Superar
El rebasamiento excesivo puede minimizarse añadiendo o aumentando la acción derivada (Kd) o disminuyendo la ganancia proporcional.
6. Aplicaciones del mundo real
6.1 Procesos Industriales
Los controladores PID son integrales a:
- Control de temperatura: Calderas, hornos y reactores químicos.
- Regulación de presión: Tuberías, sistemas hidráulicos y compresores.
- Control de velocidad del motor: Sistemas Servo y líneas transportadoras.
- Gestión del nivel de líquido: Tanques, sunps y control de flujo en canales abiertos.
6.2 Robótica
en robótica, los controladores PID conducen:
- Servo Posicionamiento: Control de articulaciones en brazos robóticos.
- Regulación de velocidad: Transiciones suaves y velocidades estables.
- Equilibrio y estabilización Robots de dos ruedas, drones o vehículos autoequilibrados.
7. Evolución de las tendencias y perspectivas
7.1 Adaptativo y autoajustable
Los sistemas de control modernos están adoptando PID adaptativo controladores que ajustan automáticamente ganancias a condiciones cambiantes del proceso. Este enfoque adaptativo mantiene un rendimiento óptimo a pesar de las variaciones de la deriva de parámetros o de la carga.
Implementación digital 7.2
La mayoría de los controladores PID en la actualidad están basados en software (por ejemplo, en controladores lógicos programables o microcontroladores integrados).
- Ajustes del parámetro fácil: Las ganancias se pueden modificar en tiempo de ejecución.
- Funciones avanzadas: Capas lógicas adicionales o controles de seguridad.
- Configuración remota: Los dispositivos conectados en red permiten la afinación fuera del sitio.
Conclusión
A Controlador PID sigue siendo una de las estrategias de control más utilizadas y eficaces, que ofrece una mezcla de simplicidad y rendimiento robusto. Combinando acciones proporcionales, integrales y derivadas, aborda los errores en el estado estacionario al tiempo que controla el exceso y la velocidad de respuesta.
El éxito depende de una cuidadosa afinación y una comprensión de la dinámica única del proceso. Con implementaciones digitales, los integradores de sistemas obtienen flexibilidad para refinar los parámetros PID y adaptar funciones de control avanzadas. Desde plantas químicas y sistemas HVAC hasta robótica, el control PID sigue siendo una piedra angular de la automatización eficiente, estable y de alta precisión.
En safsale.com, reconocemos que el dominio de la afinación PID es un paso esencial para cualquier persona que trabaja en la ingeniería moderna. Ya sea que esté refinando líneas industriales o perfeccionando bucles de control robóticos, una solución PID bien afinada puede mejorar drásticamente la productividad y mantener operaciones estables y de alto rendimiento.
Productos relacionados de Safsale
Continúe desde la guía de la Academia a los equipos y componentes en vivo disponibles en Safsale.


